敌人设计
参与团队项目中的敌人设计。
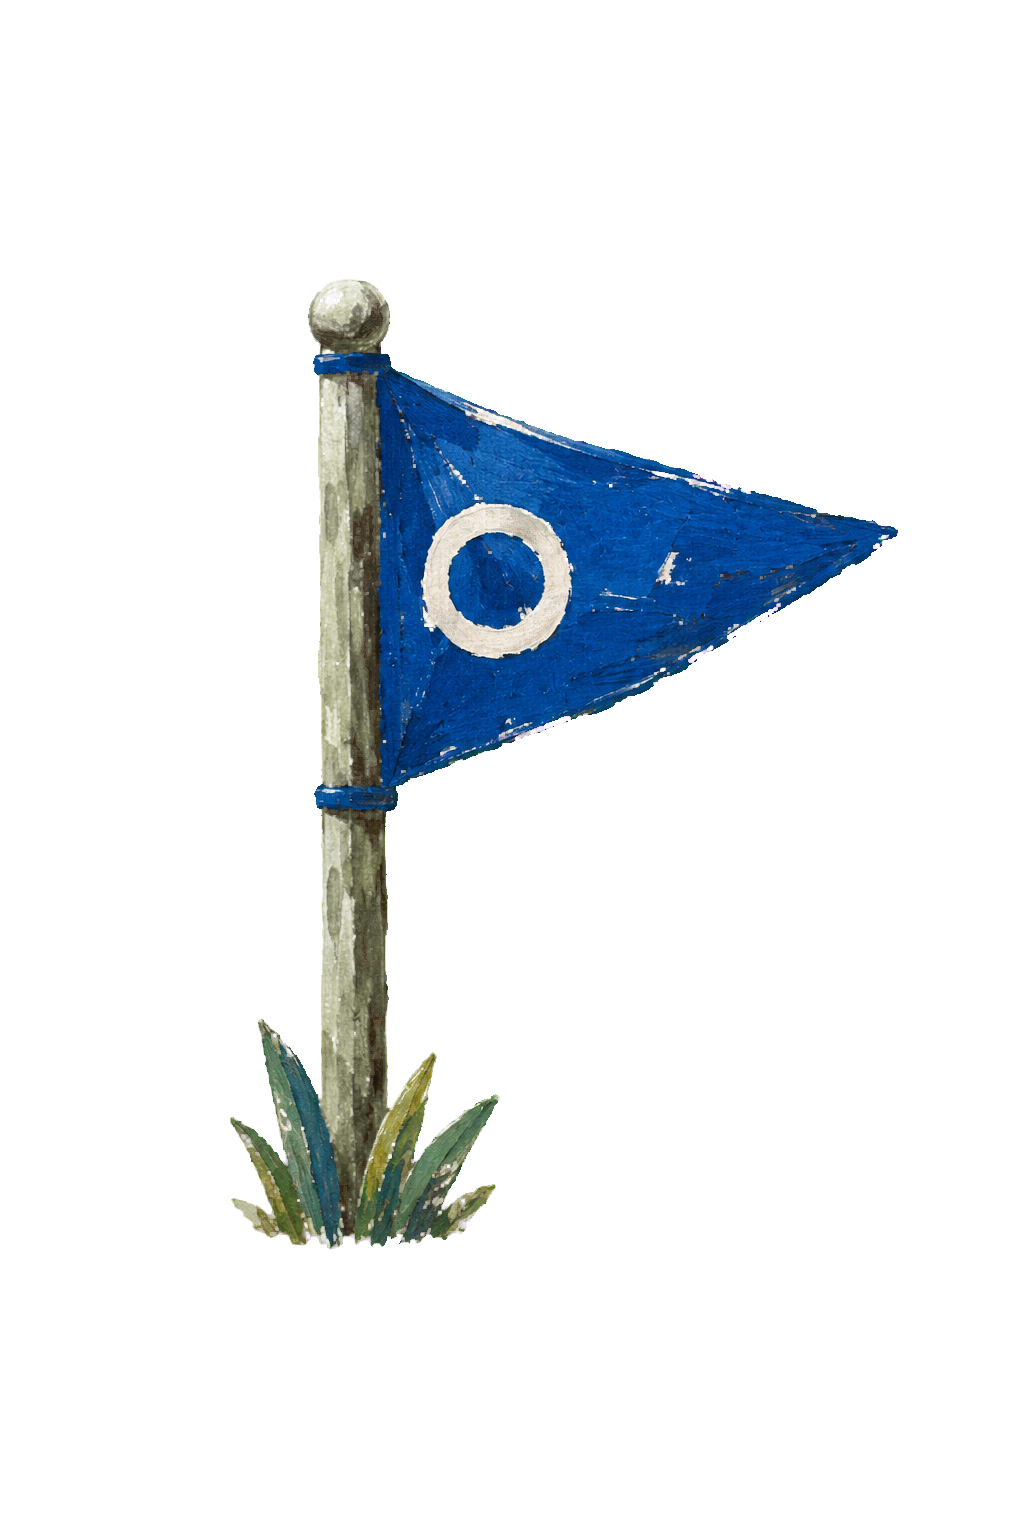
受 Sony 的 Astro Bot 启发的小组垂直切片,聚焦敌人、首领与谜题设计。
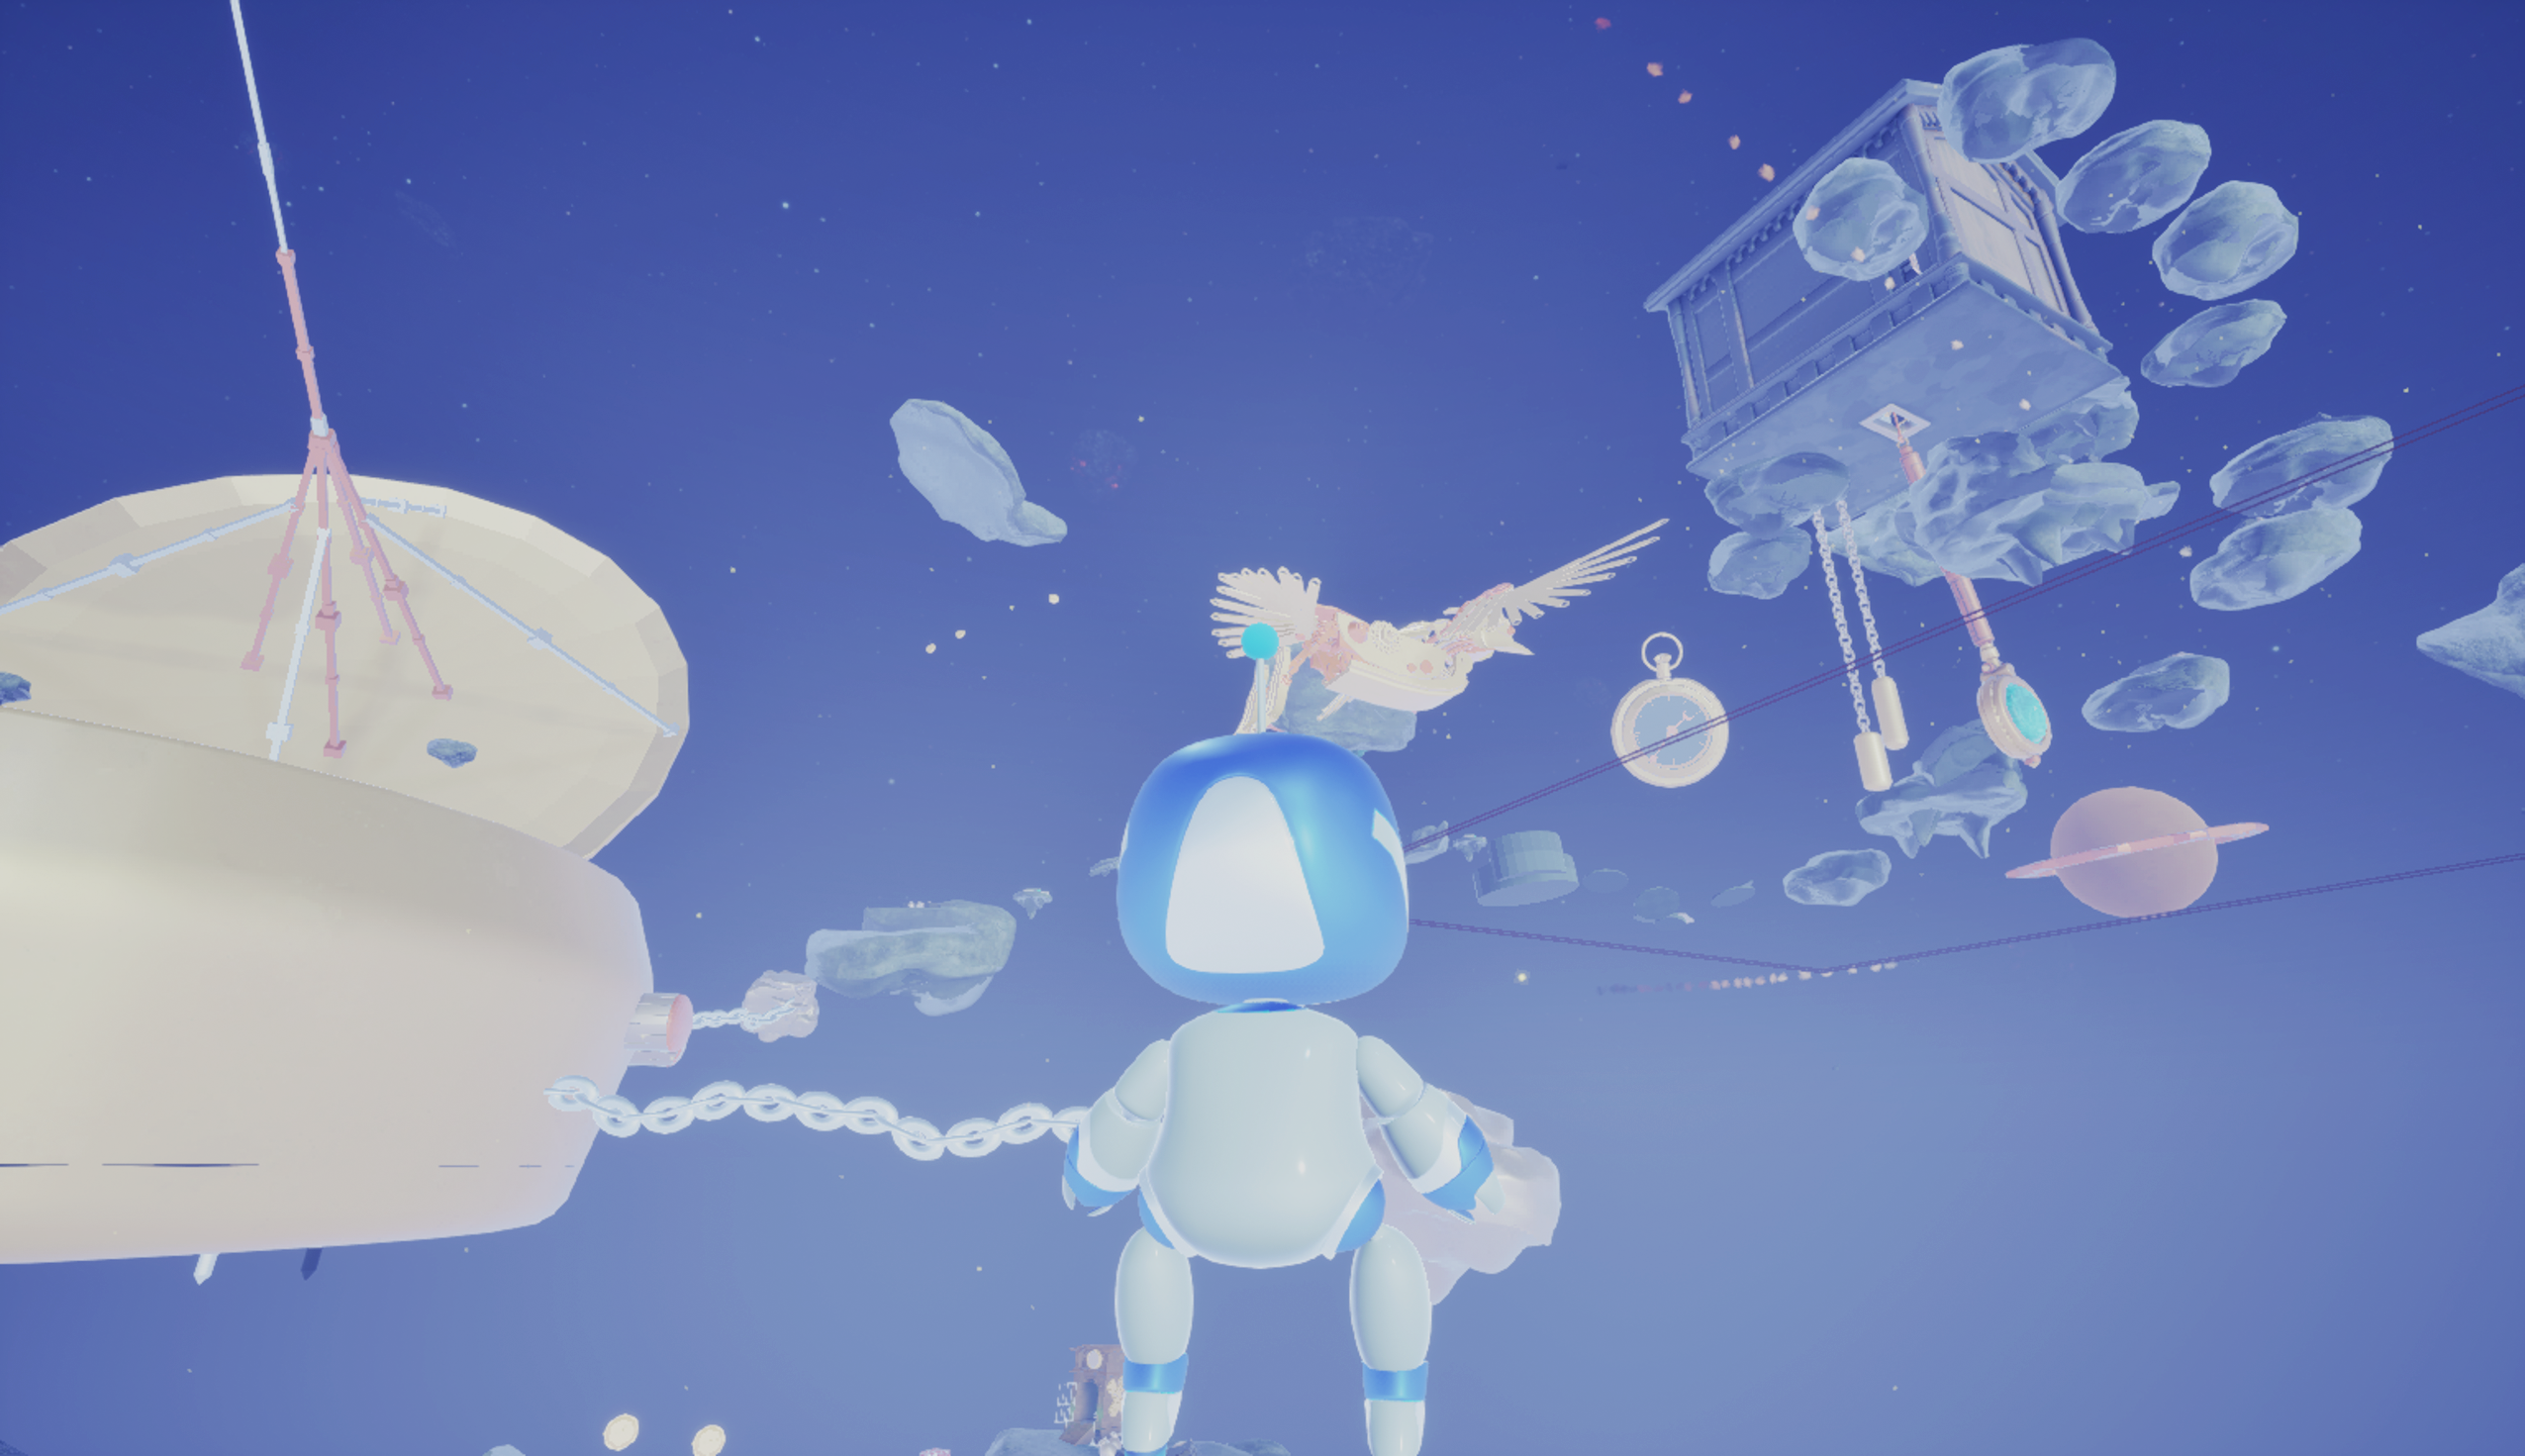
Journeyman 是以 Astro Bot 为参考进行复刻学习的团队垂直切片项目。
我的职责包括敌人、首领与谜题设计、动画需求整理和人工智能效果参考。初期提出五种敌人与两个首领,部分方案后期因范围调整而删减。程序、美术与动画资产由团队完成。
参与团队项目中的敌人设计。
参与垂直切片中的谜题设计。
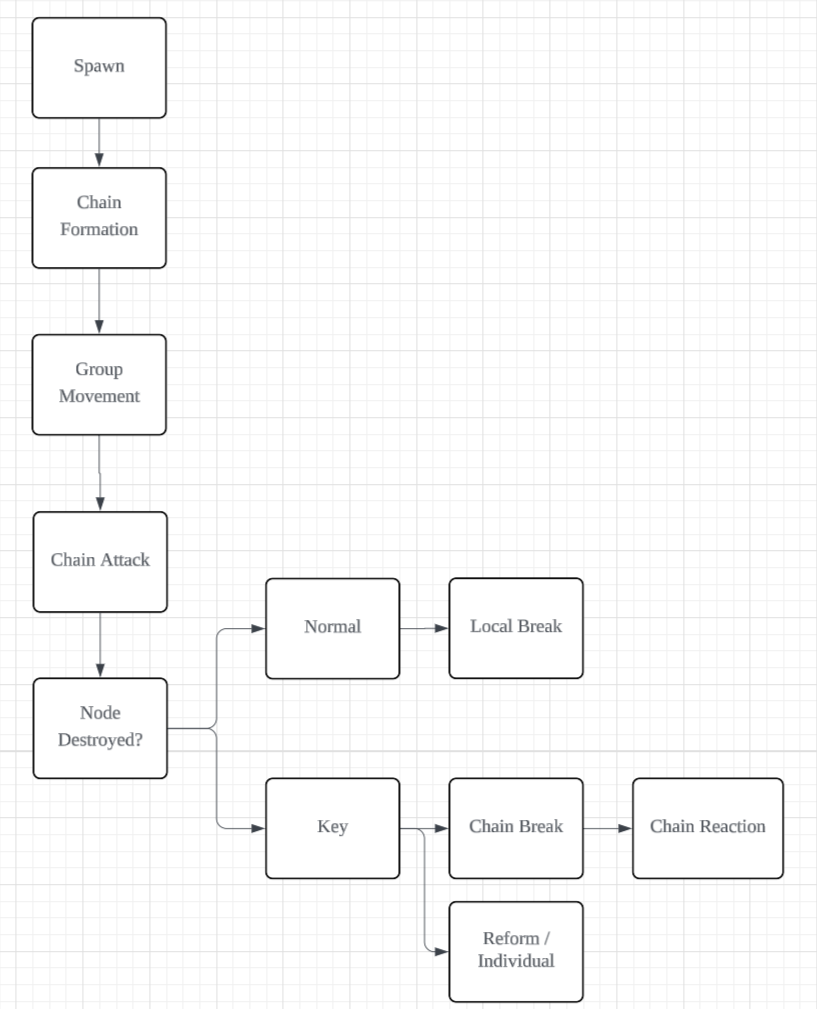
Node Swarm 的规则围绕节点颜色与连接关系展开:同色节点接通后触发连续爆炸,异色节点的连接不触发。
我将这一规则整理为行为设计图,用于说明节点连接与连爆条件;实机截图展示团队制作的敌人在关卡中的表现。
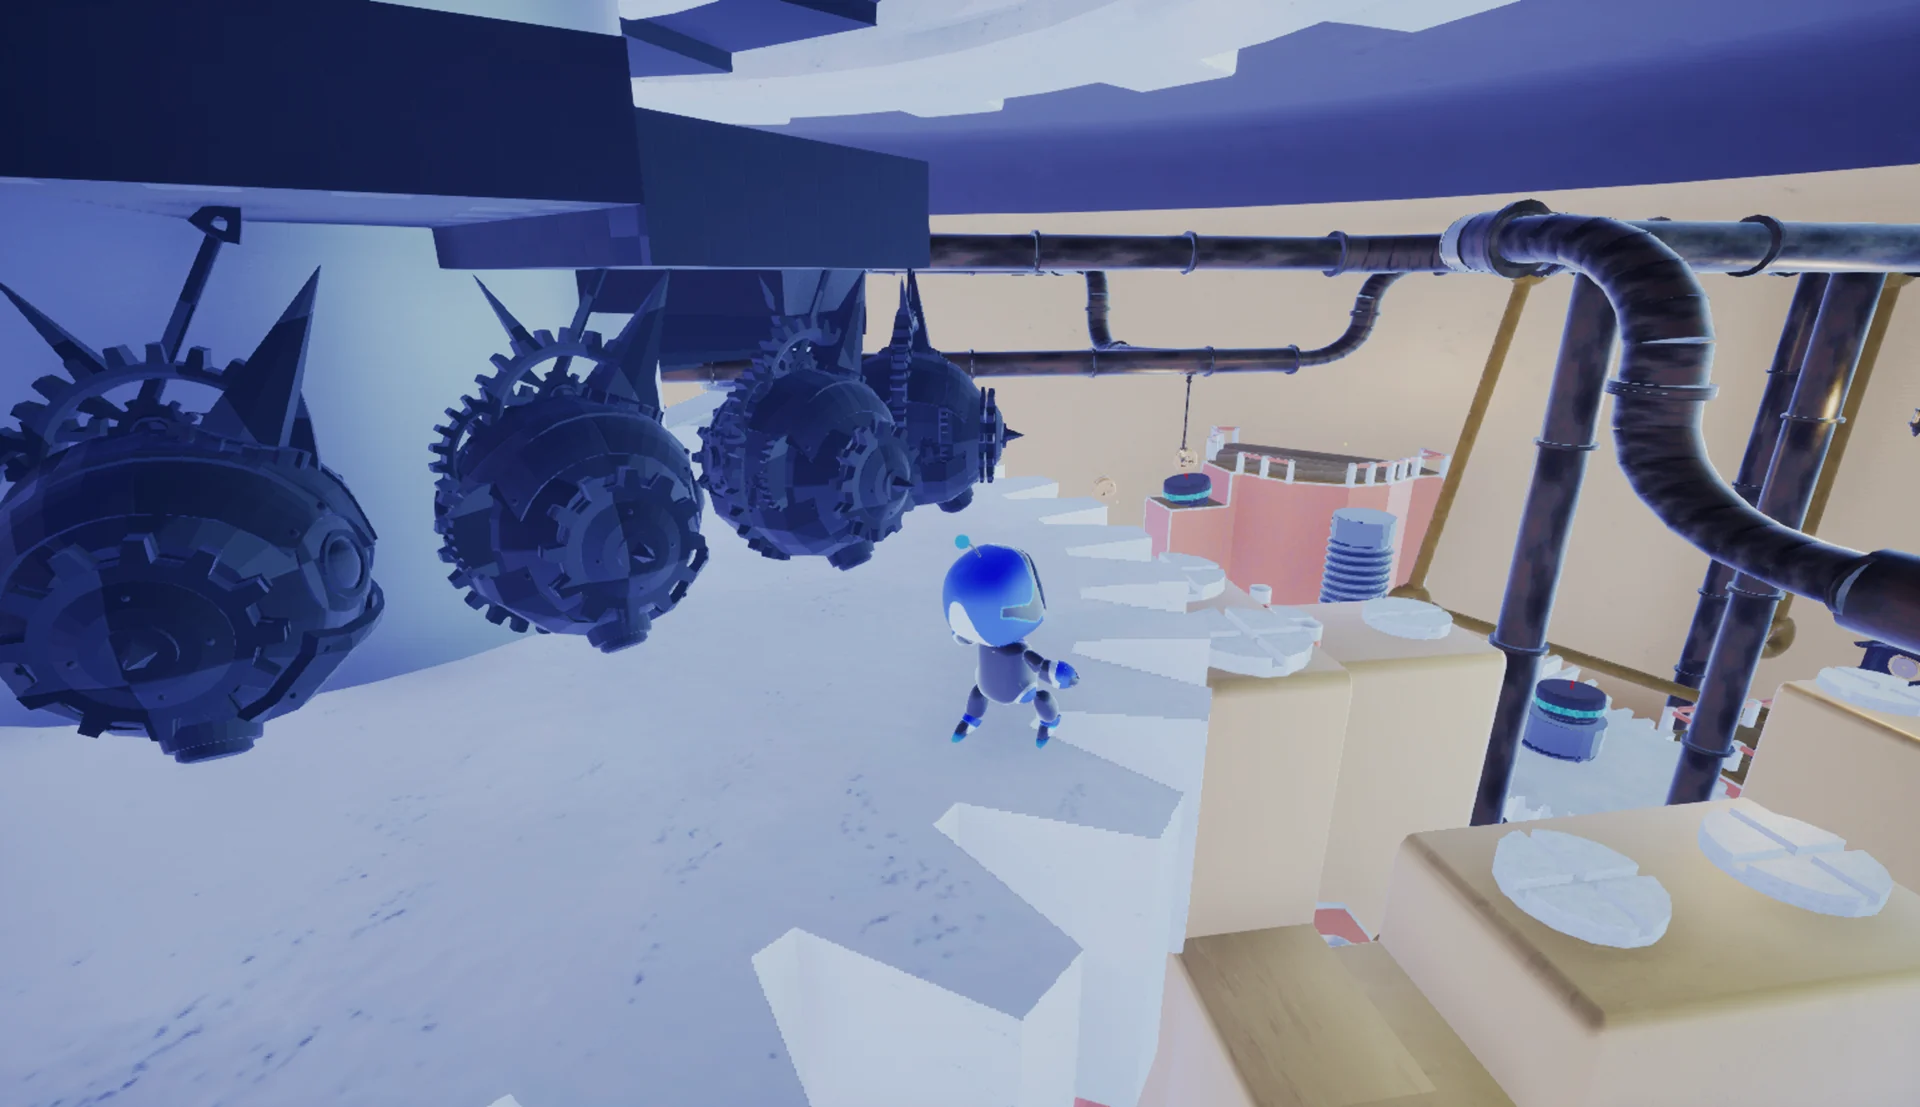
设计图将节点颜色、相互连接和爆炸触发放在同一张图中,作为程序实现时的规则参考。
这一部分展示我的敌人规则设计;最终程序与游戏美术由团队成员完成。
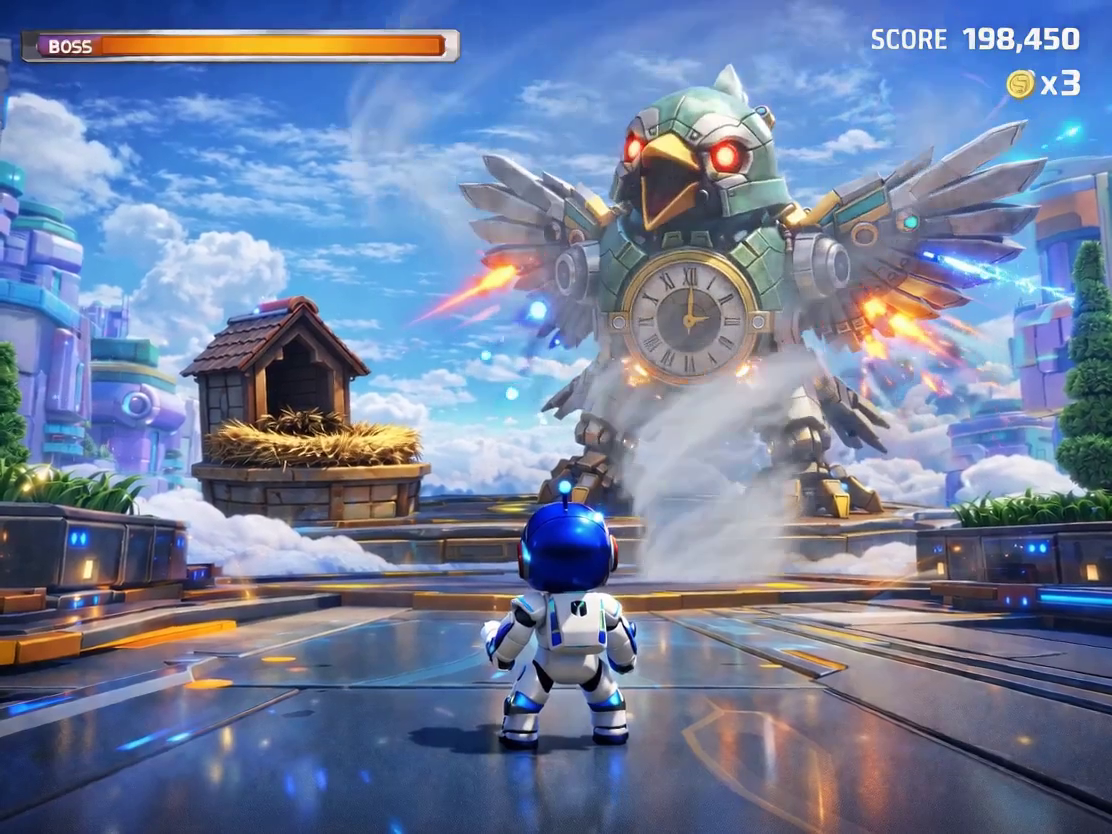
修订后的 Boss 方案按固定循环展开:先释放两次环绕小龙卷,再释放一次直线大龙卷。循环结束后进入能量耗尽状态。
玩家在这一窗口将 Boss 拉至地面并进行攻击。方案规定三次有效攻击获胜,将躲避阶段与可反击阶段明确区分。
初期方案共提出五种敌人和两个 Boss,部分内容在后期删减。本节展示修订后的设计规则;配图为 Seedance 2.0 行为参考。
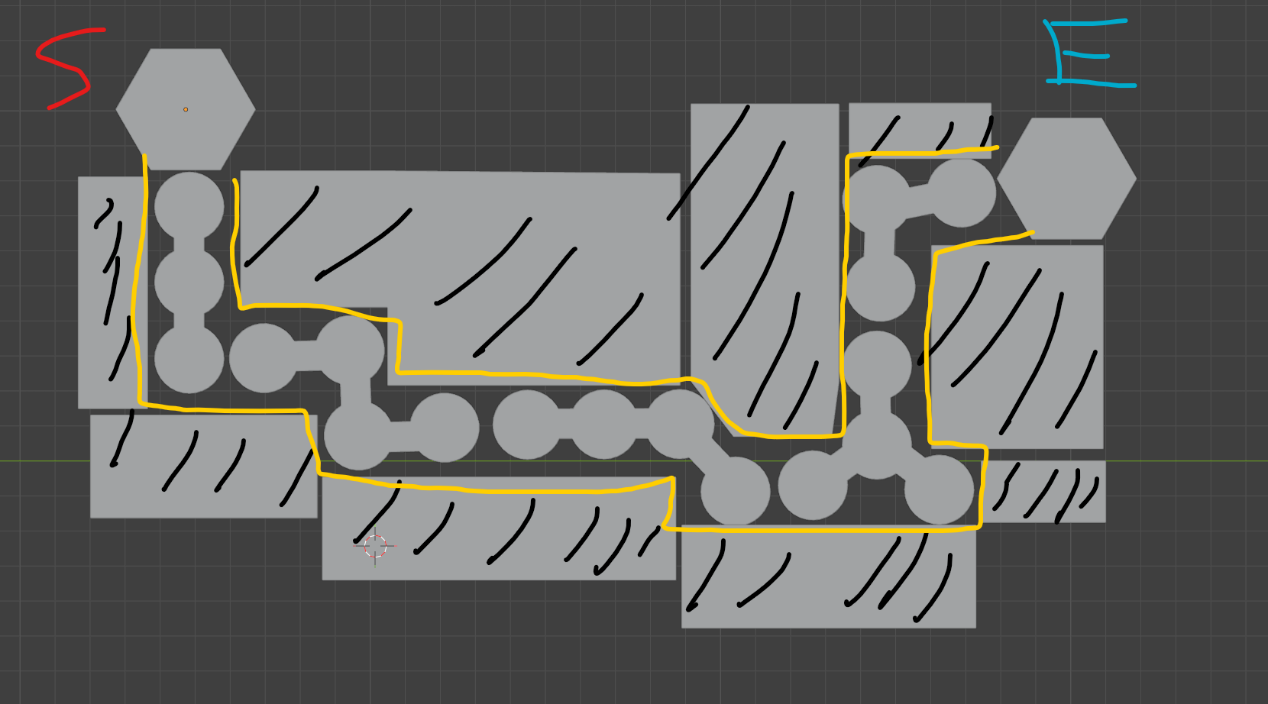
谜题以起点和终点的大齿轮为目标。玩家摆放并旋转五种齿轮,通过相接的齿面传递能量,最终接通整条路线。
五种形状分别为直线、小 L、三通、长 L 和 Z。可用区与阻挡区限制摆放,布局保留一个预期解。
交互流程先收集齿轮进入库存,再进入近景面板操作。这样把场景收集和局部摆放分开,减少关卡环境对操作视线的遮挡。
我整理敌人、Boss、玩家与 NPC 的动画需求,并使用 Seedance 2.0 生成 Boss 行为参考视频,向程序员说明攻击节奏与交互过程。
这些资料用于让程序、美术和动画成员理解设计意图。我的贡献是机制、敌人、Boss 与谜题设计和制作需求交接;程序、美术和最终动画资产由团队完成。